 한국어
 영어
 중국어
 일본어


갤러리
유성감속기 백래시 등급 — 지정 제작과 전수 검사
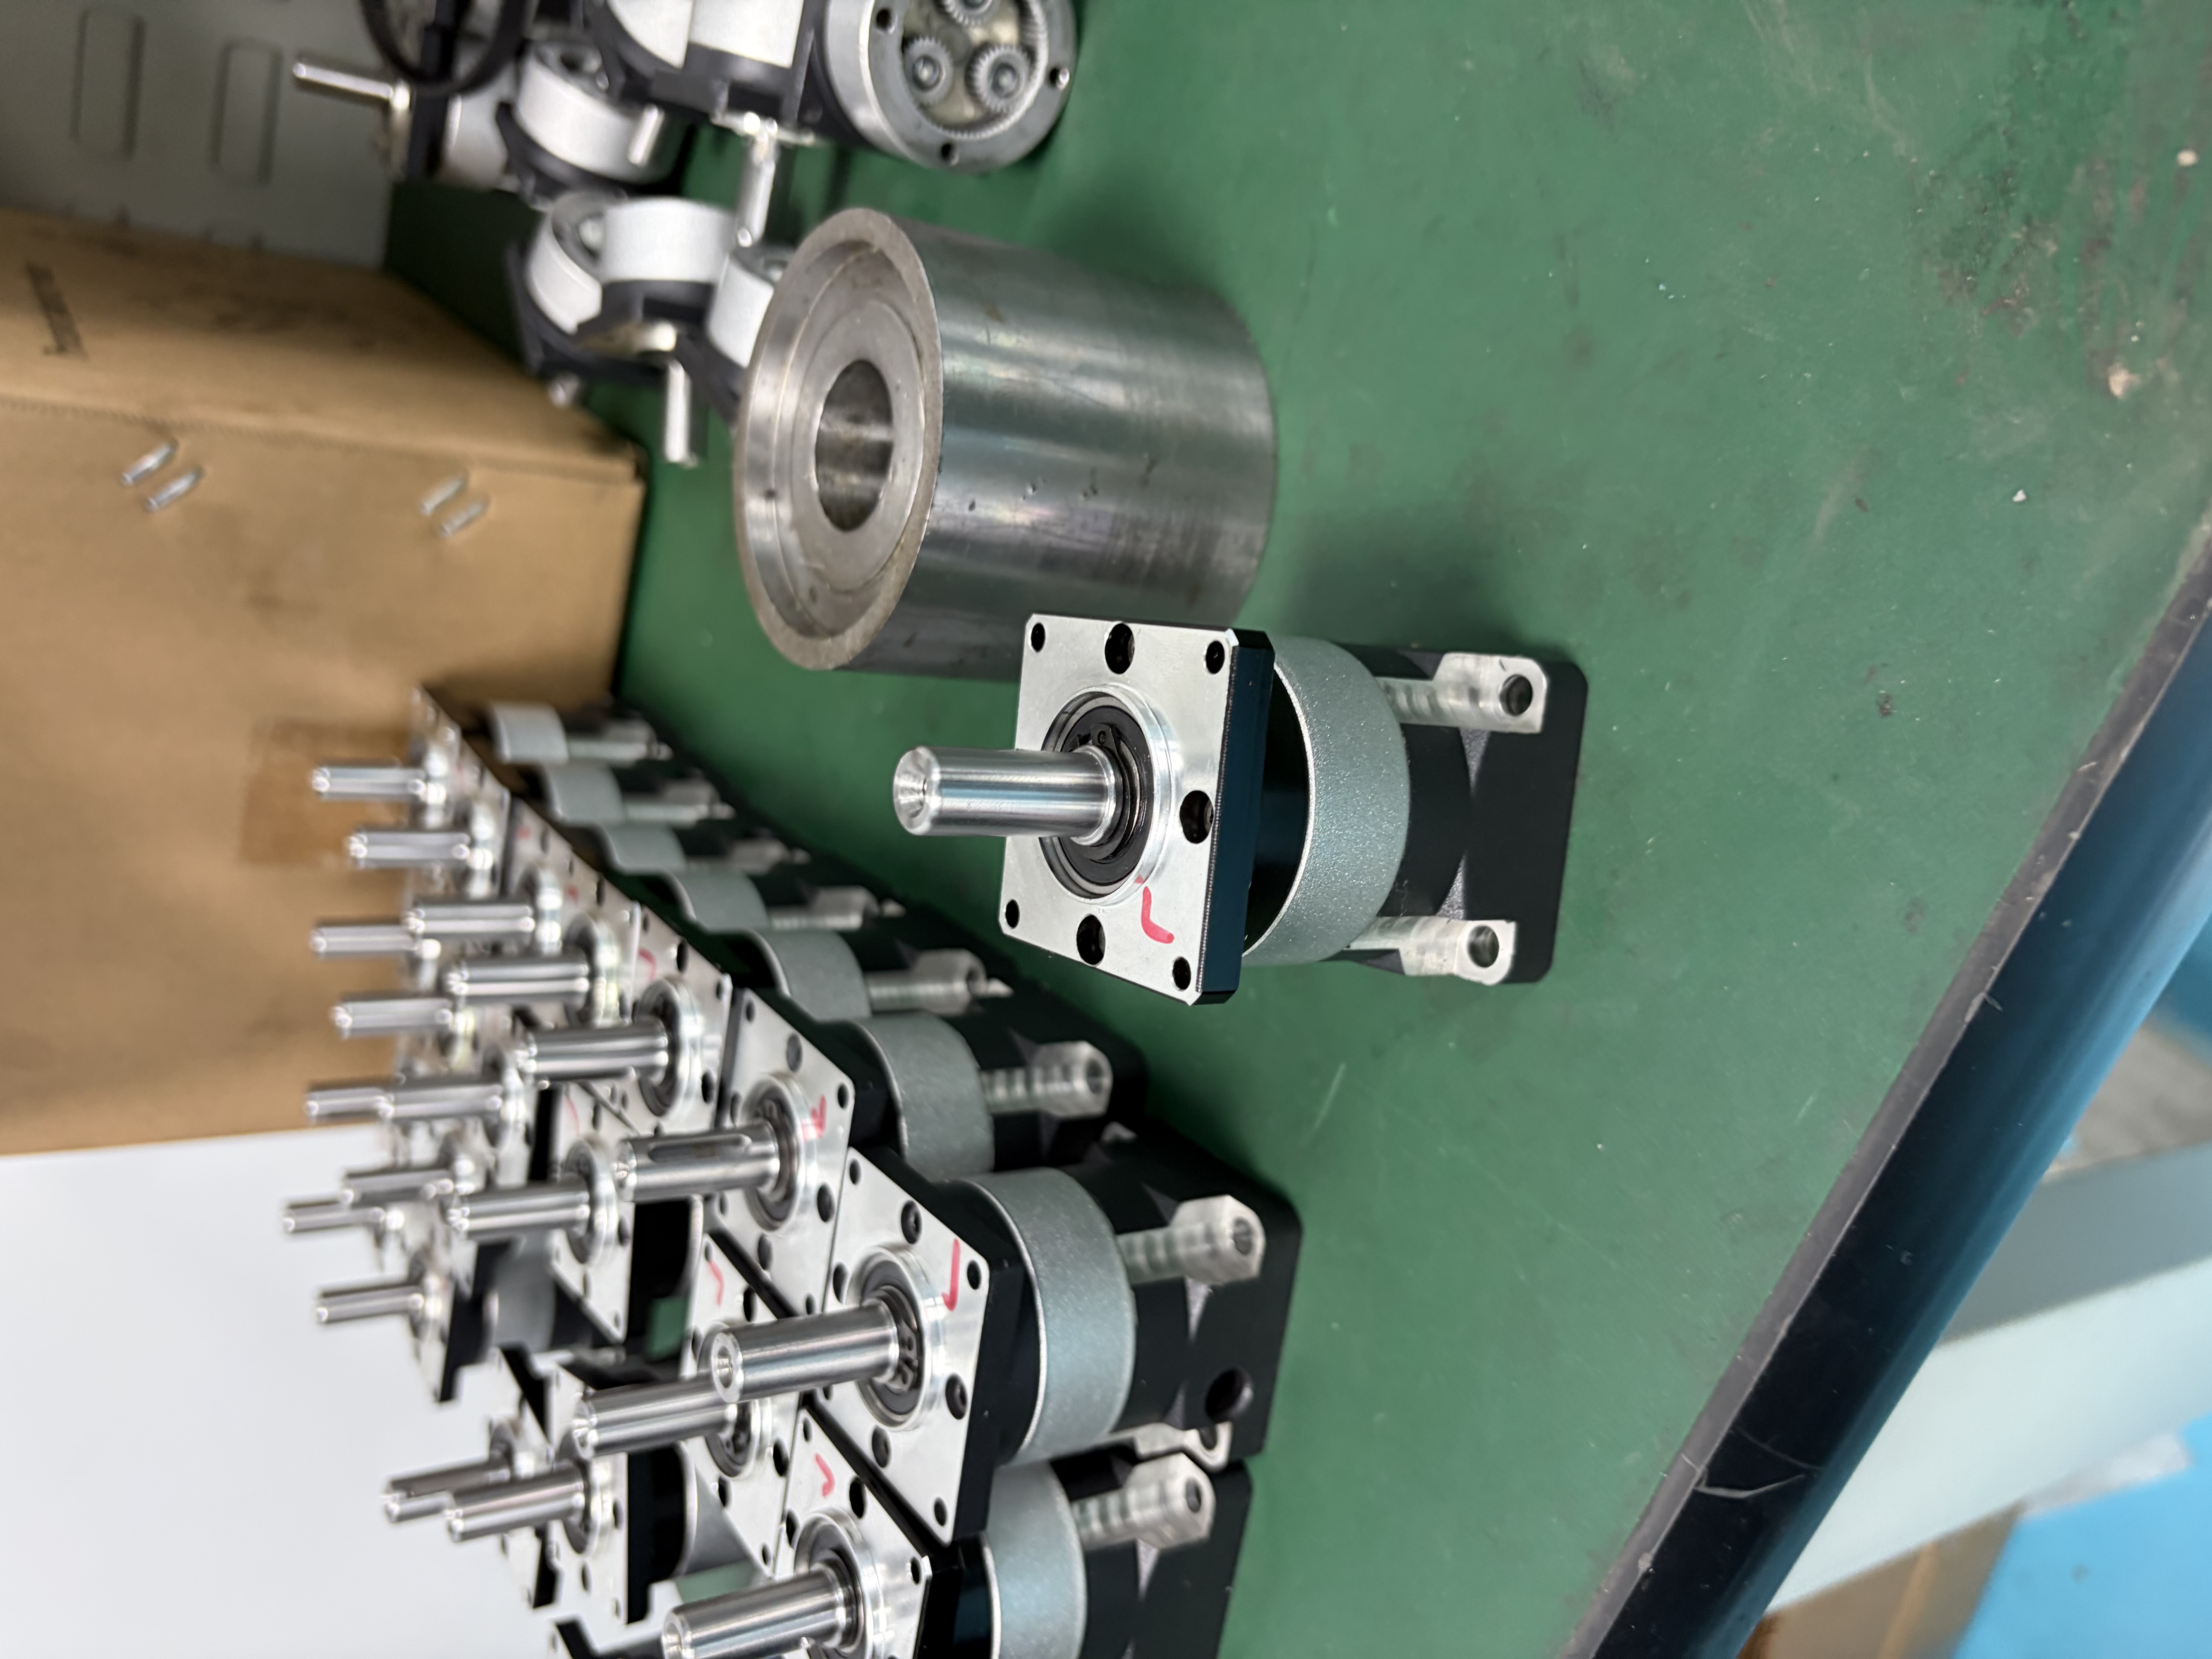
유성감속기 백래시 등급, 지정 제작과 전수 검사
서보모터용 정밀 유성감속기 · 등급별 제작 · 전수 측정
유성감속기는 같은 모델이라도 개체가 다릅니다
서보모터에 감속기를 붙이는 이유는 토크를 키우기 위해서만이 아닙니다. 위치 정밀도가 필요한 장비에서는 백래시(유격)가 그대로 위치 오차가 됩니다.
문제는 백래시가 설계 치수만으로 정해지지 않는다는 점입니다. 기어 가공 정밀도, 조립 공차, 베어링 예압이 함께 작용하기 때문에 같은 사양으로 만들어도 개체마다 값이 다릅니다.
그래서 정밀 유성감속기는 백래시 등급으로 나뉩니다. 등급이 높을수록 유격이 작고, 그만큼 가공과 선별에 비용이 듭니다.
등급은 만들어봐야 확정됩니다
설계 단계에서 목표 등급을 잡을 수는 있습니다. 그러나 실제 백래시와 전달 정밀도는 조립을 마친 뒤 측정해야 알 수 있습니다.
계산으로 확정하고 양산에 들어가면, 현장에서 정밀도가 나오지 않았을 때 되돌리기 어렵습니다. 그래서 정밀도 조건이 걸린 건은 샘플 단계에서 실측하고 넘어가야 합니다.
전수 검사 후 출하합니다
모터뱅크는 정밀 유성감속기를 조립 후 전수 측정해 등급을 확인한 뒤 출하합니다. 로트에서 일부만 뽑아 확인하는 방식이 아닙니다.
개체마다 값이 다른 항목이기 때문에, 샘플 검사만으로는 납품분 전체의 등급을 보증할 수 없습니다. 여러 축에 나눠 쓰는 장비라면 특히 그렇습니다. 한 축만 등급을 벗어나도 장비 전체 정밀도가 그 값으로 결정됩니다.
요구 등급에 맞춰 제작합니다
모터뱅크는 유성감속기의 기어 사양, 조립 공차, 프레임 규격을 자체 도면으로 설계하고 생산을 관리합니다. 표준 등급 외에 요구하시는 백래시 수준에 맞춰 제작할 수 있습니다.
다만 등급이 높을수록 단가와 납기가 올라갑니다. 실제 필요 정밀도보다 높은 등급을 지정하면 비용만 늘어납니다. 장비에서 요구하는 위치 정밀도를 알려주시면 적정 등급을 함께 검토해 드립니다.
기존 사용 제품을 대체하시는 경우
현재 사용 중이신 유성감속기의 제조사와 모델명, 사양표나 도면을 보내주시면 대응 가능한지 검토해 드립니다.
검토 시 확인하는 항목은 다음과 같습니다.
- 프레임 사이즈와 전체 길이, 마운팅 홀 배치
- 출력 축경·축 형상, 입력측 서보모터 장착 규격
- 감속비, 정격 출력 토크, 최대 순간 토크
- 허용 레이디얼·액시얼 하중
- 요구 백래시 등급, 최대 입력 회전수
- 설치 자세와 사용 환경
기존 제품의 모든 수치를 그대로 맞추려다 보면 대체 가능한 것이 없어지는 경우가 있습니다. 중요한 것은 장비에서 요구하는 조건이지 기존 제품의 카탈로그 수치가 아닙니다. 실제 사용 조건을 함께 알려주시면 더 정확합니다.
문의하실 때
개발 일정과 현재 단계를 함께 알려주시면 좋습니다. 기구가 확정되기 전이라면 조정할 수 있는 폭이 훨씬 넓습니다. 정밀도 조건이 있는 건은 샘플 확인 기간을 일정에 포함하시는 것을 권합니다.
사양 변경 제작 시 최소 주문수량(MOQ)이 발생할 수 있습니다.
정리
· 백래시는 같은 사양이라도 개체마다 다릅니다
· 실제 값은 조립 후 측정해야 확정됩니다
· 조립 후 전수 측정해 등급을 확인한 뒤 출하합니다
· 요구 등급에 맞춘 제작이 가능합니다
· 등급이 높을수록 좋은 것이 아니라, 장비 조건에 맞아야 합니다
정밀도 조건이 있는 건이라면
현재 사용 중이신 제품의 모델명과 사양, 또는 장비에서 요구하는 위치 정밀도를 알려주시면 검토해 드립니다. 유성감속기 사양 문의 →
| 번호 | 제목 | 작성자 | 날짜 |
|---|
| 번호 | 이미지 | 제목 | 날짜 | 작성자 | 조회 |
|---|---|---|---|---|---|
| 159 |

|
리니어 스테이지, 이동속도가 부족하다면? | 2026.09.23 | |
52 |
| 158 |
|
모터·감속기 체결부, 와셔와 나사 고정제는 어떻게 써야 할까요? | 2026.09.21 | |
73 |
| 157 |
|
케이블베어 수평·수직·측면 설치, 선정 기준이 다른 이유 | 2026.09.18 | |
44 |
| 156 |
|
케이블베어 안에서 케이블이 끊어지는 5가지 원인 | 2026.09.18 | |
39 |
| 155 |
|
R28·R38·R48, 케이블베어 굽힘반경(R값) 선정 방법 | 2026.09.18 | |
29 |
| 154 |
|
케이블베어 규격 선정하는 법 — 내고·내폭·굽힘반경·길이 | 2026.09.18 | |
60 |
| 153 |
|
이차전지 제조공정용 리니어 액추에이터 선정 시 확인할 5가지 | 2026.09.17 | |
16 |
| 152 |
|
스텝 드라이버에는 토크 설정 기능이 없나요? — 전류 설정과 토크제어의 차이 | 2026.09.15 | |
35 |
| 151 |
|
드라이버 결선도가 왜 두 개인가요? — 공통양극·공통음극·차동, 포토커플러 입력 이해하기 | 2026.09.15 | |
18 |
| 150 |
|
스텝모터, 멈춰 있을 때 무슨 일이 일어나고 있을까? — 홀딩토크와 정지 전류 | 2026.09.15 | |
21 |
| 149 |
|
로봇 팔이 덜컹거리는 이유 — 관절에는 왜 하모닉 감속기인가

|
2026.09.15 | |
42 |
| 148 |
|
48V 배터리 — 모터·드라이버와 연결하기 전에 확인할 것 | 2026.09.15 | |
25 |
| 147 |
|
전압은 모터 한 대가 아니라 로봇 전체를 보고 정합니다 | 2026.09.15 | |
17 |
| 146 |
|
경사 3°가 모터를 바꿉니다 — 15°부터는 안전설계까지 봐야 합니다
|
2026.09.15 | |
20 |
| 145 |
|
서비스로봇과 물류 AGV, 구동부가 달라지는 이유
|
2026.09.15 | |
29 |
 다음
 맨뒤
비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.


