 한국어
 영어
 중국어
 일본어


갤러리
로봇 관절 액추에이터 선정 가이드 — 기본 구동 배선 4가닥과 CAN 다축 제어
 로봇관절용 감속모터 더블엔코더 GSA56-4825 48V CAN통신제어
판매금액
357,900원
로봇 관절 액추에이터 선정 가이드 — 기본 구동 배선 4가닥과 CAN 다축 제어
로봇팔 손목 관절 하나를 예로 토크 검산부터 더블 엔코더, 제어모드와 CAN 다축 제어까지 로봇 개발 문의에서 자주 나오는 질문 순서대로 정리했습니다. 예시 제품: GSA56 시리즈(Ø56mm, CAN, 드라이버 일체형)
읽기 전에 — 이 글의 계산과 설명에 대하여
본 글의 계산과 설명은 제품 선정과 개발 검토를 위한 참고자료입니다. 실제 적용 시에는 부하 관성, 충격, 설치 방향, 방열 조건, 동작 듀티, 전원 특성과 기구 안전율을 함께 검토해야 합니다.제품의 토크 제어, 통신 타임아웃과 온도 보호 기능은 장비의 기능안전이나 비상정지를 대체하지 않습니다. 사람과 접촉할 수 있는 장비에는 별도의 하드웨어 비상정지, 기계적 제한, 낙하 방지장치와 위험성 평가가 필요합니다.
감속 운전이나 중력 부하의 하강 시에는 모터가 발전기로 작동해 DC 버스 전압이 상승할 수 있습니다. 사용 전원장치가 회생전력을 흡수할 수 있는지 확인하고, 필요한 경우 회생저항·회생회로 또는 적절한 전원 보호대책을 적용해야 합니다.
GSA56-2425(24V)와 GSA56-4825(48V)는 전압 사양이 다른 모델입니다. 24V 모델의 입력전압, 과전압 기준과 최고속도 등의 값을 48V 모델에 그대로 적용해서는 안 됩니다. 48V 모델의 입력전압 범위, 속도와 전류 조건은 해당 모델 자료를 기준으로 확인하세요.
로봇팔 관절을 처음 설계할 때는 모터, 드라이버, 감속기와 엔코더를 각각 검색하는 경우가 많습니다. 이 부품을 개별적으로 조립하려면 관절마다 3상 동력선, 센서 하네스, 엔코더 신호선, 드라이버 설치 공간과 방열 구조가 필요합니다.
관절이 6개인 로봇팔이라면 같은 구성이 여섯 벌 필요하고, 배선 다발은 각 관절을 지날 때마다 굵어집니다. 로봇 개발에서 상당한 시간이 들어가는 부분이 이러한 배선, 조립과 제어기 구성입니다.
관절이 6개인 로봇팔이라면 같은 구성이 여섯 벌 필요하고, 배선 다발은 각 관절을 지날 때마다 굵어집니다. 로봇 개발에서 상당한 시간이 들어가는 부분이 이러한 배선, 조립과 제어기 구성입니다.
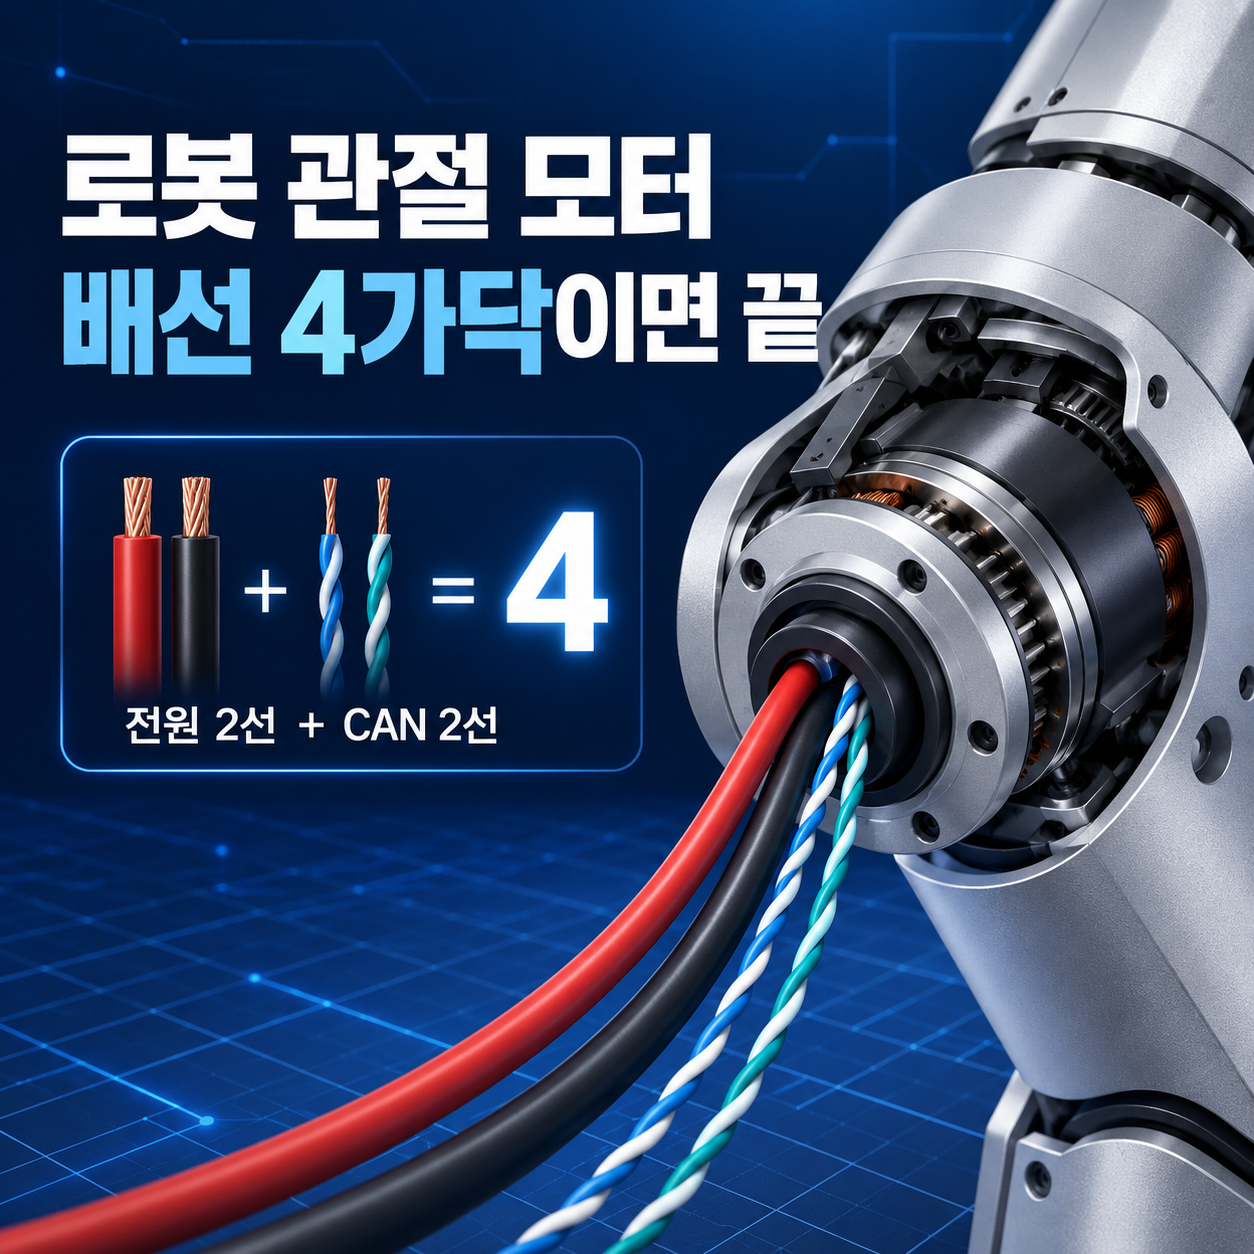
GSA56과 같은 드라이버 일체형 액추에이터는 기본 구동 배선을 4가닥으로 구성할 수 있습니다. 전원 2선(VCC·GND)과 CAN 통신 2선(CAN_H·CAN_L)으로 기본 구동과 통신을 연결합니다.
드라이버가 액추에이터에 내장되어 있어 외부 3상 배선과 센서 하네스를 줄일 수 있고, 여러 관절이 동일한 CAN 버스를 공유할 수 있습니다. 다만 실제 장비에서는 차폐, 보호접지, 종단저항, 브레이크, 비상정지와 기타 안전회로가 추가될 수 있습니다.
드라이버가 액추에이터에 내장되어 있어 외부 3상 배선과 센서 하네스를 줄일 수 있고, 여러 관절이 동일한 CAN 버스를 공유할 수 있습니다. 다만 실제 장비에서는 차폐, 보호접지, 종단저항, 브레이크, 비상정지와 기타 안전회로가 추가될 수 있습니다.
최근 들어오는 개발 문의도 비슷합니다. 배달 로봇의 도어 개폐 기구, 연구실의 가변 구조물 구동, 수입 일체형 모터의 대체품을 찾는 로봇 기업 등에서 공통적으로 요구하는 조건은 CAN 통신, 위치·속도·토크 제어, 작은 크기와 단순한 배선입니다.
1단계 — 토크: 정격과 최대를 나누어 검토합니다
관절 선정은 연속적으로 요구되는 토크를 정격토크와 비교하고, 가감속이나 충격 시 발생하는 피크토크를 최대토크와 비교하는 방식으로 검토합니다. 정지 상태에서 연속으로 허용되는 토크와 최대토크의 허용시간 및 반복 듀티는 별도로 확인해야 합니다.
검산 예제 — 로봇팔 손목 관절
조건: 암 길이 300mm, 페이로드 0.5kg, 암 자중 0.6kg, 암 무게중심 150mm, 수평 최악 자세
페이로드 중력토크 = 0.5kg × 9.8m/s² × 0.30m = 약 1.47N·m
암 자중 토크 = 0.6kg × 9.8m/s² × 0.15m = 약 0.88N·m
정지 상태의 정적 중력토크 = 약 2.35N·m
→ 정격 3N·m와 비교하면 계산상 약 1.28배의 차이가 있습니다.
→ 정격 3N·m와 비교하면 계산상 약 1.28배의 차이가 있습니다.
다만 이것은 정지 상태의 중력토크만 계산한 값입니다. 실제 선정 시에는 가감속 관성토크, 충격 부하, 이동 케이블이 관절에 가하는 힘, 편심, 설치 및 방열 조건과 요구 안전율을 추가로 검토해야 합니다. 가감속 시 발생하는 피크토크가 최대토크 7N·m 이내인지도 실제 동작 프로파일을 기준으로 별도 계산해야 합니다.
계산값에는 설계 여유를 추가해야 하며, 필요한 여유율은 충격, 가감속, 운전시간과 고장 시 위험도에 따라 달라집니다. 본 예제의 1.28배는 정적 중력토크만 비교한 값으로 최종 선정 안전율을 의미하지 않습니다.
암 길이를 400mm로 늘리거나 페이로드를 1kg으로 높이면 정적 토크만으로도 정격토크에 근접하거나 초과할 수 있습니다. 이 경우 액추에이터를 키우기 전에 무게중심을 관절 쪽으로 이동하거나 카운터밸런스를 적용하는 방법도 함께 검토할 수 있습니다.
암 길이를 400mm로 늘리거나 페이로드를 1kg으로 높이면 정적 토크만으로도 정격토크에 근접하거나 초과할 수 있습니다. 이 경우 액추에이터를 키우기 전에 무게중심을 관절 쪽으로 이동하거나 카운터밸런스를 적용하는 방법도 함께 검토할 수 있습니다.
2단계 — 엔코더: 관절은 출력축 위치를 확인해야 합니다
일반적인 서보 구성은 모터축 엔코더를 이용해 모터 위치를 제어합니다. 하지만 감속기에는 백래시와 부하에 따른 탄성변형이 발생할 수 있습니다. 따라서 모터축이 목표위치에 있더라도 실제 관절 출력축의 위치에는 차이가 생길 수 있으며, 이 각도 차이는 암 길이가 길어질수록 말단에서 더 큰 거리 오차로 나타납니다.
관절용 액추에이터에는 이러한 차이를 확인하기 위해 더블 엔코더 구조가 활용됩니다. 모터 입력축 엔코더와 감속기 출력축 엔코더를 각각 적용해 감속기 통과 전후의 위치를 확인하는 구조입니다. GSA56 시리즈는 14bit 자기식 엔코더 2개가 적용된 것으로 안내되어 있습니다.
출력축 엔코더값은 백래시와 탄성변형을 지난 출력축 각도를 확인하고 상위 제어기의 위치 보정 로직에 활용할 수 있습니다. 다만 출력축 엔코더값이 드라이버 내부 위치루프에 직접 사용되어 백래시를 자동으로 보정하는지, 또는 상위 제어기용 피드백으로 제공되는지는 적용 펌웨어의 사양을 별도로 확인해야 합니다.
엔코더가 싱글턴 절대식인지 멀티턴 절대식인지도 확인해야 합니다. 싱글턴 절대식은 전원을 다시 인가했을 때 출력축 한 바퀴 안에서의 절대각도를 판별할 수 있지만 여러 바퀴의 누적 회전수는 기억하지 않습니다.
기구 영점 오프셋이 정상적으로 저장되어 있고 운용 범위가 출력축 1회전 이내인 경우에 활용할 수 있으며, 다회전 또는 무한 회전 축에는 별도의 원점 시퀀스나 상위 제어기의 회전수 관리가 필요합니다.
기구 영점 오프셋이 정상적으로 저장되어 있고 운용 범위가 출력축 1회전 이내인 경우에 활용할 수 있으며, 다회전 또는 무한 회전 축에는 별도의 원점 시퀀스나 상위 제어기의 회전수 관리가 필요합니다.
3단계 — 제어모드: 위치·속도·토크 명령을 구분합니다
① 위치속도 모드
목표위치와 이동 최고속도를 입력하면 사다리꼴 가감속으로 목표위치에 도달합니다. 픽앤플레이스, 도어 개폐와 반복 위치결정 등에 활용할 수 있습니다.
목표위치와 이동 최고속도를 입력하면 사다리꼴 가감속으로 목표위치에 도달합니다. 픽앤플레이스, 도어 개폐와 반복 위치결정 등에 활용할 수 있습니다.
② 속도 모드
설정한 속도로 정속 운전합니다. 회전 지그나 일정한 회전속도가 필요한 장치에 활용할 수 있습니다.
설정한 속도로 정속 운전합니다. 회전 지그나 일정한 회전속도가 필요한 장치에 활용할 수 있습니다.
③ MIT 모드
위치, 속도, 토크, Kp와 Kd를 한 프레임에 담아 전송하는 제어방식입니다. 관절의 강성과 감쇠 특성을 소프트웨어로 조절할 수 있어 외력에 유연하게 반응해야 하는 연구용 관절이나 조립 작업에 활용할 수 있습니다. 다만 이 기능만으로 사람과의 접촉 안전이나 기능안전이 보장되지는 않습니다.
위치, 속도, 토크, Kp와 Kd를 한 프레임에 담아 전송하는 제어방식입니다. 관절의 강성과 감쇠 특성을 소프트웨어로 조절할 수 있어 외력에 유연하게 반응해야 하는 연구용 관절이나 조립 작업에 활용할 수 있습니다. 다만 이 기능만으로 사람과의 접촉 안전이나 기능안전이 보장되지는 않습니다.
④ 토크 명령 중심의 제어
MIT 모드에서 Kp=0, Kd=0으로 설정하고 목표토크를 입력하면 위치와 속도 항의 영향을 배제한 토크 명령 중심으로 동작시킬 수 있습니다. 실제 출력토크는 전류 제한, 토크상수 오차, 감속기 마찰과 효율 등의 영향을 받을 수 있습니다.
MIT 모드에서 Kp=0, Kd=0으로 설정하고 목표토크를 입력하면 위치와 속도 항의 영향을 배제한 토크 명령 중심으로 동작시킬 수 있습니다. 실제 출력토크는 전류 제한, 토크상수 오차, 감속기 마찰과 효율 등의 영향을 받을 수 있습니다.
토크모드 시험 주의: 무부하 상태에서 일정한 토크를 명령하면 출력축이 계속 가속할 수 있습니다. 시험 시에는 모터 본체를 확실히 고정하고 출력축 접근을 차단한 뒤 낮은 토크와 전류 제한부터 시작하세요. 출력축을 완전히 구속한 상태를 오래 유지하면 과열될 수 있으며, 즉시 정지할 수 있는 수단을 준비해야 합니다.
전류 기반 토크 피드백을 이용하면 부하 변화, 기구 걸림 또는 접촉 경향을 소프트웨어에서 추정할 수 있습니다. 피드백 프레임에는 위치, 속도와 토크 정보가 포함됩니다.
다만 이 토크값은 출력축 토크센서가 직접 측정한 값과 다를 수 있으며 감속기 마찰, 효율, 온도와 가속토크의 영향을 받습니다. 정밀한 힘 측정이나 사람과 접촉하는 장비의 안전 기능에는 별도의 힘·토크센서와 안전장치가 필요할 수 있습니다.
다만 이 토크값은 출력축 토크센서가 직접 측정한 값과 다를 수 있으며 감속기 마찰, 효율, 온도와 가속토크의 영향을 받습니다. 정밀한 힘 측정이나 사람과 접촉하는 장비의 안전 기능에는 별도의 힘·토크센서와 안전장치가 필요할 수 있습니다.
4단계 — CAN 버스: 여러 관절을 2선 통신으로 연결합니다
CAN은 CAN_H와 CAN_L 두 선을 사용하는 차동 멀티드롭 통신입니다. 여러 액추에이터를 같은 버스에 연결하고 모터별로 ID를 설정하면 상위 제어기에서 각 관절에 명령을 보낼 수 있습니다. GSA56 시리즈의 제어모드별 프레임 ID는 다음과 같이 안내되어 있습니다.
| 프레임 ID | 방향 | 용도 |
| CAN_ID | 수신 | MIT 모드 명령 |
| CAN_ID + 0x100 | 수신 | 위치속도 모드 명령 |
| CAN_ID + 0x200 | 수신 | 속도 모드 명령 |
| Master_ID | 송신 | 위치·속도·토크·온도·에러 피드백 |
MIT, 위치속도와 속도는 설정으로 선택하는 제어모드이므로 한 모터가 세 명령 ID를 항상 동시에 사용하는 것은 아닙니다. 실제 운전에서는 현재 설정된 제어모드에 대응하는 명령 ID를 사용합니다.
모터모드 시작과 종료, 현재위치 원점 저장 및 에러 클리어는 정해진 데이터 패턴을 사용합니다. 기능 명령에 사용하는 CAN ID는 현재 제어모드와 제공 예제 코드를 확인한 뒤 적용해야 합니다.
여러 모터를 연결할 때는 각 모터의 CAN_ID가 서로 겹치지 않고, Master_ID가 명령 ID 또는 다른 장치의 ID와 충돌하지 않도록 설정해야 합니다. 표준 11bit CAN ID를 사용하는 경우 계산된 ID가 0x7FF를 넘지 않는지도 확인하세요.
여러 모터를 연결할 때는 각 모터의 CAN_ID가 서로 겹치지 않고, Master_ID가 명령 ID 또는 다른 장치의 ID와 충돌하지 않도록 설정해야 합니다. 표준 11bit CAN ID를 사용하는 경우 계산된 ID가 0x7FF를 넘지 않는지도 확인하세요.
CAN 배선 주의: CAN 버스는 일반적으로 선형으로 구성하고 버스의 물리적인 양 끝에 각각 120Ω 종단저항을 적용합니다. 여러 관절을 연결할 때는 긴 분기 배선을 피하고, 통신속도에 맞는 트위스트 페어와 적절한 차폐·접지 방식을 사용하세요. CAN_H와 CAN_L뿐 아니라 전원 기준전위, 전체 배선 길이와 노이즈 환경도 함께 확인해야 합니다.
이 통신은 CANopen이 아닙니다. 제공된 프로토콜은 표준 CAN 프레임 위에서 동작하는 제품 전용 프로토콜입니다. MCU, 라즈베리파이 등에서 CAN 프레임을 직접 구성해 사용할 수 있지만 CiA 402 기반 CANopen 시스템에 그대로 연결할 수 있는 것은 아닙니다. CANopen이 필요한 경우 별도의 게이트웨이 또는 적용 가능 여부를 검토해야 합니다.
5단계 — 개봉부터 첫 구동까지
모델·프로그램·펌웨어 확인: 아래의 보정 기준, 메뉴 명칭과 저장·재인가 절차는 제공된 GSA56 설명서를 기준으로 정리했습니다. GSA56-2425와 GSA56-4825에 동일한 설정 절차를 적용하기 전에 사용 중인 모델, 프로그램과 펌웨어 버전에 맞는 최신 설명서를 확인하세요.
제품을 시험할 때는 전 과정에서 모터 본체를 확실히 고정하고, 보정과 사양 측정은 가능한 한 무부하 상태에서 진행해야 합니다. 보정 중에는 축이 자동으로 회전할 수 있으므로 출력축 주변에 손이나 공구를 두지 말고 즉시 전원을 차단할 수 있는 수단을 준비해야 합니다.
① 연결
전원 VCC·GND를 연결하고 CAN 명령과 피드백 시험에는 USB-CAN 컨버터 또는 CAN 인터페이스가 내장된 상위 제어기를 사용합니다. 제품에는 별도의 UART 설정 인터페이스도 있으므로 보정, 파라미터 설정과 모드 변경에 필요한 연결 방식과 컨버터 종류는 제공 프로그램 및 제품 버전을 기준으로 확인해야 합니다.
전원 VCC·GND를 연결하고 CAN 명령과 피드백 시험에는 USB-CAN 컨버터 또는 CAN 인터페이스가 내장된 상위 제어기를 사용합니다. 제품에는 별도의 UART 설정 인터페이스도 있으므로 보정, 파라미터 설정과 모드 변경에 필요한 연결 방식과 컨버터 종류는 제공 프로그램 및 제품 버전을 기준으로 확인해야 합니다.
② 보정
센서 설치오차를 보정하는 과정에서 모터가 정·역 방향으로 자동 회전합니다. 완료 후 Compensation Data가 ±50 이내인지 확인하고 저장합니다.
기준을 넘으면 설명서에서 제시한 극쌍수 식별 상태, 축에 걸린 저항력과 센서 설치 상태를 우선 확인하고 부하를 분리한 뒤 다시 진행합니다. 반복적으로 기준을 초과하면 임의로 분해하지 말고 기술문의를 권장합니다.
센서 설치오차를 보정하는 과정에서 모터가 정·역 방향으로 자동 회전합니다. 완료 후 Compensation Data가 ±50 이내인지 확인하고 저장합니다.
기준을 넘으면 설명서에서 제시한 극쌍수 식별 상태, 축에 걸린 저항력과 센서 설치 상태를 우선 확인하고 부하를 분리한 뒤 다시 진행합니다. 반복적으로 기준을 초과하면 임의로 분해하지 말고 기술문의를 권장합니다.
③ 사양 확인
사양 측정 기능으로 상저항과 인덕턴스 등의 값을 자동 식별합니다. 측정값에 비정상적인 음수값이 나타나면 무부하 및 본체 고정 상태와 보정 결과를 확인한 뒤 다시 측정합니다.
사양 측정 기능으로 상저항과 인덕턴스 등의 값을 자동 식별합니다. 측정값에 비정상적인 음수값이 나타나면 무부하 및 본체 고정 상태와 보정 결과를 확인한 뒤 다시 측정합니다.
④ 모드 선택
MIT, 위치속도와 속도 모드 중 용도에 맞는 모드를 선택하고 사양쓰기로 저장합니다. 설명서 기준으로 제어모드를 변경한 후에는 전원을 다시 인가해야 적용됩니다.
MIT, 위치속도와 속도 모드 중 용도에 맞는 모드를 선택하고 사양쓰기로 저장합니다. 설명서 기준으로 제어모드를 변경한 후에는 전원을 다시 인가해야 적용됩니다.
⑤ 구동
Enter 명령으로 모터모드를 시작한 뒤 목표값 프레임을 전송합니다. 정지할 때는 먼저 안전하게 감속 또는 정지시킨 뒤 종료 명령을 사용합니다. 에러가 발생하면 원인을 제거한 후 에러 클리어 명령을 사용하며, 에러 내용은 피드백 프레임과 제공 프로그램에서 확인합니다.
Enter 명령으로 모터모드를 시작한 뒤 목표값 프레임을 전송합니다. 정지할 때는 먼저 안전하게 감속 또는 정지시킨 뒤 종료 명령을 사용합니다. 에러가 발생하면 원인을 제거한 후 에러 클리어 명령을 사용하며, 에러 내용은 피드백 프레임과 제공 프로그램에서 확인합니다.
자주 나오는 선정 실수 세 가지
1. 최대토크로 연속 부하를 선정하는 것
최대 7N·m는 연속 운전 선정값으로 사용해서는 안 됩니다. 반복적으로 높은 피크토크가 필요한 용도는 허용시간과 반복 듀티에 대한 제조사 확인 및 실기 온도 검증이 필요합니다. 연속 부하는 정격토크를 기준으로 검토해야 합니다.
최대 7N·m는 연속 운전 선정값으로 사용해서는 안 됩니다. 반복적으로 높은 피크토크가 필요한 용도는 허용시간과 반복 듀티에 대한 제조사 확인 및 실기 온도 검증이 필요합니다. 연속 부하는 정격토크를 기준으로 검토해야 합니다.
2. 엔코더 분해능만으로 반복정밀도를 판단하는 것
출력축 엔코더는 감속기 통과 후의 위치를 확인하는 데 유리하지만 실제 반복정밀도는 엔코더 정확도, 백래시, 기구 강성, 제어 성능과 부하 조건의 영향을 함께 받습니다.
출력축 엔코더는 감속기 통과 후의 위치를 확인하는 데 유리하지만 실제 반복정밀도는 엔코더 정확도, 백래시, 기구 강성, 제어 성능과 부하 조건의 영향을 함께 받습니다.
3. 수직축에 처짐·낙하 방지 계획 없이 적용하는 것
전원이 꺼지면 관절은 부하에 따라 움직이거나 낙하할 수 있습니다. 브레이크 내장 여부를 모델별로 확인하고, 수직 자세 유지가 필요한 축은 외장 브레이크, 카운터밸런스 또는 기계적 낙하 방지 구조 등 적절한 대책을 적용해야 합니다.
전원이 꺼지면 관절은 부하에 따라 움직이거나 낙하할 수 있습니다. 브레이크 내장 여부를 모델별로 확인하고, 수직 자세 유지가 필요한 축은 외장 브레이크, 카운터밸런스 또는 기계적 낙하 방지 구조 등 적절한 대책을 적용해야 합니다.
최근 문의 사례
자율주행 로봇의 도어 개폐
출력축 기준 목표속도와 요구토크, CAN 통신 여부와 브레이크 필요 여부를 정리해주시면 제품 검토가 빨라집니다.
출력축 기준 목표속도와 요구토크, CAN 통신 여부와 브레이크 필요 여부를 정리해주시면 제품 검토가 빨라집니다.
연구실의 가변 구조물 구동
위치 명령과 함께 전류 또는 토크 피드백이 필요한 경우 제어모드, 피드백 프레임과 상위 제어기의 CAN 인터페이스를 함께 확인해야 합니다.
위치 명령과 함께 전류 또는 토크 피드백이 필요한 경우 제어모드, 피드백 프레임과 상위 제어기의 CAN 인터페이스를 함께 확인해야 합니다.
수입 일체형 모터의 대체 검토
기존 제품의 외형 치수, 정격·최대토크, 속도, 전압, 통신 프로토콜과 엔코더 구조를 기준으로 비교해야 합니다. 양산 검토 시에는 수량, 납기와 공급 지속성 조건도 함께 확인합니다.
기존 제품의 외형 치수, 정격·최대토크, 속도, 전압, 통신 프로토콜과 엔코더 구조를 기준으로 비교해야 합니다. 양산 검토 시에는 수량, 납기와 공급 지속성 조건도 함께 확인합니다.
자주 묻는 질문
Q. 라즈베리파이·아두이노로 제어할 수 있나요?
CAN 인터페이스와 제품 프로토콜에 맞는 프레임 송수신 코드를 구성하면 제어할 수 있습니다. 라즈베리파이에는 CAN HAT, 아두이노나 MCU에는 MCP2515 등의 CAN 모듈을 사용할 수 있습니다.
통신속도, 로직 전압, CAN 트랜시버, 오실레이터와 종단저항을 함께 확인해야 합니다. 설명서에는 프레임 구성과 송신·수신 및 데이터 변환을 위한 C 구현 예시가 수록되어 있습니다.
CAN 인터페이스와 제품 프로토콜에 맞는 프레임 송수신 코드를 구성하면 제어할 수 있습니다. 라즈베리파이에는 CAN HAT, 아두이노나 MCU에는 MCP2515 등의 CAN 모듈을 사용할 수 있습니다.
통신속도, 로직 전압, CAN 트랜시버, 오실레이터와 종단저항을 함께 확인해야 합니다. 설명서에는 프레임 구성과 송신·수신 및 데이터 변환을 위한 C 구현 예시가 수록되어 있습니다.
Q. USB-CAN 컨버터를 꼭 구매해야 하나요?
PC에서 CAN 명령과 피드백을 시험하려면 USB-CAN 컨버터를 사용할 수 있습니다. CAN 인터페이스가 내장된 상위 제어기가 있다면 별도로 구매하지 않아도 됩니다.
다만 보정과 파라미터 설정에는 별도 UART 인터페이스가 필요할 수 있으므로 제공 프로그램, 모델과 펌웨어 버전에 필요한 구성품을 구매 전에 확인하세요.
PC에서 CAN 명령과 피드백을 시험하려면 USB-CAN 컨버터를 사용할 수 있습니다. CAN 인터페이스가 내장된 상위 제어기가 있다면 별도로 구매하지 않아도 됩니다.
다만 보정과 파라미터 설정에는 별도 UART 인터페이스가 필요할 수 있으므로 제공 프로그램, 모델과 펌웨어 버전에 필요한 구성품을 구매 전에 확인하세요.
Q. 힘 제어는 어느 정도까지 가능한가요?
MIT 모드에서 토크 명령을 줄 수 있고 전류 기반 토크 피드백으로 부하 변화와 접촉 경향을 추정할 수 있습니다. 다만 실제 출력축 토크센서의 직접 측정값은 아니므로 수 N 단위의 정밀한 힘 제어나 안전 감지가 필요한 경우에는 별도의 힘·토크센서가 필요할 수 있습니다. 요구하는 힘 범위와 정확도를 기준으로 별도 검토해야 합니다.
MIT 모드에서 토크 명령을 줄 수 있고 전류 기반 토크 피드백으로 부하 변화와 접촉 경향을 추정할 수 있습니다. 다만 실제 출력축 토크센서의 직접 측정값은 아니므로 수 N 단위의 정밀한 힘 제어나 안전 감지가 필요한 경우에는 별도의 힘·토크센서가 필요할 수 있습니다. 요구하는 힘 범위와 정확도를 기준으로 별도 검토해야 합니다.
Q. 정격 3N·m로는 부족합니다.
먼저 무게중심을 관절 쪽으로 이동하거나 카운터밸런스를 적용해 요구토크를 줄일 수 있는지 검토합니다. 그래도 부족하면 더 높은 정격토크의 제품이나 다른 감속비를 검토해야 합니다. 감속비가 커지면 일반적으로 출력토크는 증가하지만 출력속도는 낮아지므로 두 조건을 함께 확인해야 합니다.
먼저 무게중심을 관절 쪽으로 이동하거나 카운터밸런스를 적용해 요구토크를 줄일 수 있는지 검토합니다. 그래도 부족하면 더 높은 정격토크의 제품이나 다른 감속비를 검토해야 합니다. 감속비가 커지면 일반적으로 출력토크는 증가하지만 출력속도는 낮아지므로 두 조건을 함께 확인해야 합니다.
한 장 요약 — 관절 선정 체크리스트
| 확인 항목 | 검토 기준 |
| 연속 토크 | 최악 자세의 중력토크를 계산해 정격토크와 비교하고 가감속, 충격과 운전시간을 반영한 설계 여유 추가 |
| 피크토크 | 가감속 피크가 최대토크 이내인지 확인하고 반복 사용 시 허용시간·듀티 별도 확인 |
| 엔코더 | 출력축 엔코더 여부, 분해능과 정확도 구분, 싱글턴·멀티턴 및 원점 관리 방식 확인 |
| 제어모드 | 위치속도·속도·MIT 모드 중 필요한 기능과 토크 피드백의 측정·추정 방식 확인 |
| CAN 통신 | 명령·피드백 ID 충돌 여부, 11bit ID 범위, 버스 양 끝의 120Ω 종단저항과 배선 구조 확인 |
| 전원·속도 | 24V·48V 모델별 입력전압 범위와 정격·최고속도를 확인하고 감속 및 중력 부하 하강 시 회생전압 대책 검토 |
| 수직축 | 전원 차단 시 처짐·낙하 대책으로 브레이크, 카운터밸런스와 기계적 방지 구조 등을 용도에 맞게 적용 |
| 설정 절차 | 사용 모델, 제공 프로그램과 펌웨어 버전에 맞는 보정·저장·전원 재인가 절차 확인 |
관절 사양, 검산해드립니다
① 암 길이와 무게중심 ② 페이로드와 암 자중 ③ 목표 속도와 동작시간 ④ 설치 방향 ⑤ 통신 방식 ⑥ 전원전압을 알려주시면 토크 계산과 함께 적용 가능 모델을 검토해드립니다. 양산 검토 건은 수량, 납기와 공급 지속성 조건을 함께 안내드립니다.
총 댓글 0
로그인을 하셔야 댓글을 등록하실 수 있습니다.
| 번호 | 제목 | 작성자 | 날짜 |
|---|
| 번호 | 이미지 | 제목 | 날짜 | 작성자 | 조회 |
|---|---|---|---|---|---|
| 159 |

|
리니어 스테이지, 이동속도가 부족하다면? | 2026.09.23 | |
54 |
| 158 |
|
모터·감속기 체결부, 와셔와 나사 고정제는 어떻게 써야 할까요? | 2026.09.21 | |
74 |
| 157 |
|
케이블베어 수평·수직·측면 설치, 선정 기준이 다른 이유 | 2026.09.18 | |
46 |
| 156 |
|
케이블베어 안에서 케이블이 끊어지는 5가지 원인 | 2026.09.18 | |
39 |
| 155 |
|
R28·R38·R48, 케이블베어 굽힘반경(R값) 선정 방법 | 2026.09.18 | |
29 |
| 154 |
|
케이블베어 규격 선정하는 법 — 내고·내폭·굽힘반경·길이 | 2026.09.18 | |
60 |
| 153 |
|
이차전지 제조공정용 리니어 액추에이터 선정 시 확인할 5가지 | 2026.09.17 | |
16 |
| 152 |
|
스텝 드라이버에는 토크 설정 기능이 없나요? — 전류 설정과 토크제어의 차이 | 2026.09.15 | |
35 |
| 151 |
|
드라이버 결선도가 왜 두 개인가요? — 공통양극·공통음극·차동, 포토커플러 입력 이해하기 | 2026.09.15 | |
18 |
| 150 |
|
스텝모터, 멈춰 있을 때 무슨 일이 일어나고 있을까? — 홀딩토크와 정지 전류 | 2026.09.15 | |
21 |
| 149 |
|
로봇 팔이 덜컹거리는 이유 — 관절에는 왜 하모닉 감속기인가

|
2026.09.15 | |
42 |
| 148 |
|
48V 배터리 — 모터·드라이버와 연결하기 전에 확인할 것 | 2026.09.15 | |
25 |
| 147 |
|
전압은 모터 한 대가 아니라 로봇 전체를 보고 정합니다 | 2026.09.15 | |
17 |
| 146 |
|
경사 3°가 모터를 바꿉니다 — 15°부터는 안전설계까지 봐야 합니다
|
2026.09.15 | |
20 |
| 145 |
|
서비스로봇과 물류 AGV, 구동부가 달라지는 이유
|
2026.09.15 | |
30 |
 다음
 맨뒤
비밀번호 인증
글 작성시 설정한 비밀번호를 입력해 주세요.


